Botnana Control 入門
Botnana BN-B3A 預設於開機時自動啟動動程科技的 Botnana Control P2P 軸控軟體。
開啟 HMI
將上位電腦連接至 BN-B3A 控制網路,然後使用瀏覽器連上 http://192.168.7.2:3000。如果控制器使用其他已設定的 位址,請改用該位址。
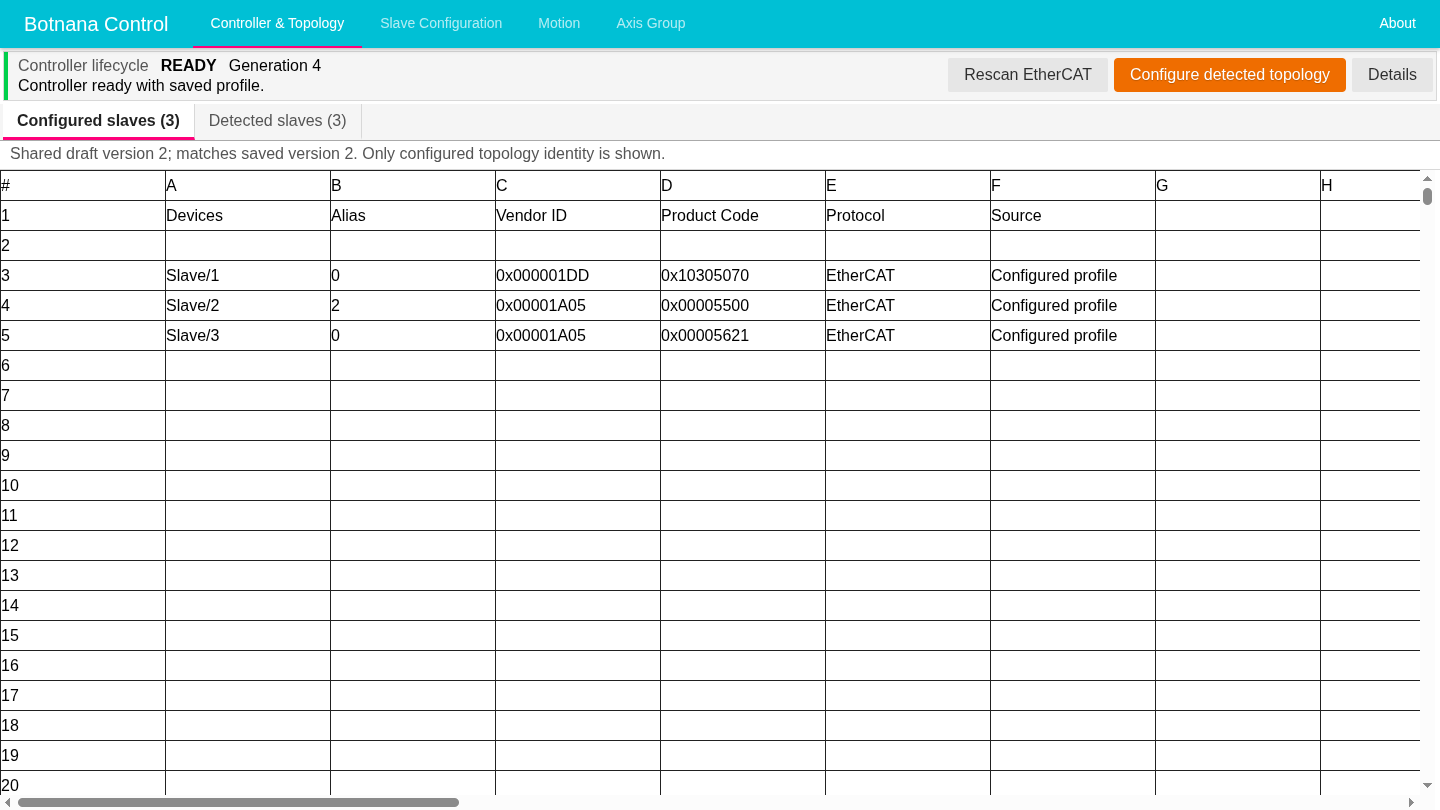
請等待 HMI 連線並顯示目前的控制器生命週期。不要因為頁面已開啟,就認為 EtherCAT 控制器已經就緒。下列範例顯示 Controller & Topology 工作區內的 Ready 控制器。
選擇工作區
請使用 HMI 上方的主要導覽列。只切換工作區不會改變已儲存設定或運作中的控制器。
| 導覽項目 | 用途 |
|---|---|
| Controller & Topology | 檢查控制器生命週期及啟動進度;比較已設定、已偵測及提案中的 EtherCAT 拓撲;並在適當時執行一般重新掃描、復原或引導式拓撲檢查。 |
| Slave Configuration | 檢查已設定的 EtherCAT 從站身分;編輯支援的驅動器、I/O、通道及裝置專用設定。只有控制器狀態允許時,才能使用即時控制。 |
| Motion | 檢查或編輯控制週期、軸及軸組容量,以及 EtherCAT 啟動重試時間等整體運動控制設定。 |
| Axis Group | 檢查或編輯軸設定、驅動器及編碼器對應,以及軸組映射及限制。 |
| About | 檢查 Botnana Control 版本及目前 IP 位址;開啟 Support diagnostics;管理核准的軟體更新、IP 位址變更、重新啟動及關機操作。 |
Slave Configuration、Motion 及 Axis Group 是同一份共用設定草稿的不同 檢視。開始另一項獨佔設定或維護操作前,請先儲存或捨棄目前的編輯。
診斷 HMI WebSocket 流量
客戶可以使用內建 HMI,檢查自行開發 HMI 的流量。請讓客戶 HMI 維持連線,開啟 About,選擇 Open support diagnostics,再找到 WebSocket connection traffic。
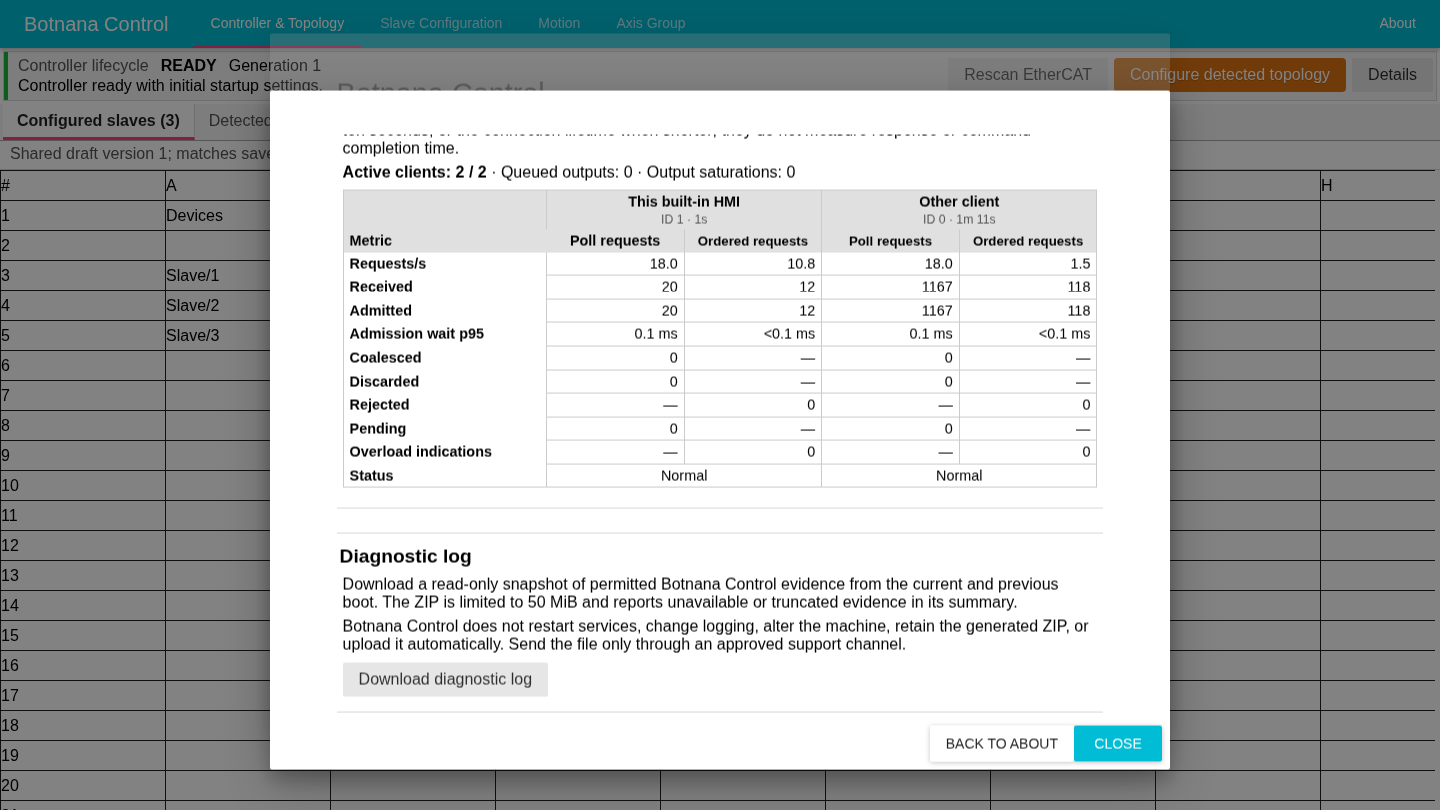
此已安裝目標截圖顯示內建 HMI 及另一個作用中用戶端。連線 ID、速率及計數器都是 試車範例,不是文件所定義的預設值。
比較表只顯示目前作用中的連線:
- This built-in HMI 是正在顯示此表格的瀏覽器。
- Other client 是另一個作用中的 WebSocket 應用程式;試車時通常是客戶 HMI。
- Active clients 會對照系統最多支援的兩個 rtForth WebSocket 工作階段顯示。
- 每個用戶端都分為 Poll requests 及 Ordered requests,避免可取代輪詢的延遲 掩蓋逐一處理的工作。
| 欄位 | 意義 |
|---|---|
| Poll requests | 已辨識且可取代的最新值讀取。新的同等輪詢可以取代較舊的待處理輪詢。 |
| Ordered requests | 其他所有訊框,包括心跳、單次讀取、變更狀態的請求、未知 script 及無效訊框。每個已獲准請求都會逐一處理,絕不合併。Ordered 不表示請求一定會變更狀態,也不表示會同步完成。 |
| Requests/s | 最近十秒內該類別收到的訊框平均速率;連線時間不足十秒時使用較短的連線時間。診斷重新整理本身屬於 Ordered,也會計入。 |
| Received 及 Admitted | 從連線建立後,伺服器收到的該類別訊框數,以及通過准入控制的請求數。 |
| Admission wait p95 | 最近時間範圍內,從收到訊框直到成功准入所需時間的第 95 百分位數。不包含遭拒絕、合併或捨棄的工作,也不是回應時間、命令完成時間、運動完成時間或網路往返時間。 |
| Coalesced、Discarded 及 Pending | 只適用於 Poll,分別表示已被取代、移除或保留的最新值工作。 |
| Rejected 及 Overload indications | 只適用於 Ordered,表示容量不足而未獲准的工作,以及該連線收到的有界限過載通知。 |
| Status | 明確的狀態摘要,例如 Normal、Polling queued、Overload observed 或 Output saturated。 |
破折號表示該結果不適用於該請求類別。No sample 表示目前的准入等待時間範圍內, 該類別沒有已獲准的請求。
用戶端關閉後,其欄位會消失。重新連線會取得新的暫時連線 ID,計數器也會重設;HMI 不會保留流量歷史,也不會顯示對端 IP 位址、請求內容、回應或設定值。關閉 Support diagnostics 或返回 About 後,每秒一次的診斷重新整理會停止。
此功能是內建診斷工具,不是客戶 WebSocket API。自行開發的 HMI 仍應只使用支援的 JSON API。畫面上的請求速率只是流量量測結果,不能證明運動命令已 完成,也不代表控制器每秒可以執行相同數量的任意 rtForth 程式。
下載支援診斷資料
經授權的服務工程師要求控制器證據時,請開啟 About,選擇 Open support diagnostics,再使用 Download diagnostic log。只開啟此畫面不會收集檔案。
瀏覽器會下載帶有時間戳記的 botnana-support-*.zip,其中包含:
- 簡要的人員可讀摘要及資訊清單(manifest);
- 經允許的控制器版本、服務狀態、運作時間及網路鏈路狀態;
- 目前及前一次開機中,
bnc-motion與bnc-hmi的分類結構化記錄;以及 - 來源無法取得或證據遭截短時的明確通知。
完整 ZIP 上限為 50 MiB,但此大小不代表固定的記錄時數。涵蓋時間取決於可回報事件
的發生頻率,以及控制器的 journal 保留狀況。狀態安定的控制器可能涵蓋許多小時,
或涵蓋目前及前一次開機中可取得的部分;若啟動、重試或失敗事件集中發生,則會更快
用完容量。請檢查 summary.txt,以及 manifest 中的 includedFrom、
includedThrough、sourceCaptureTruncated 與 archiveBudgetTruncated 欄位,確認
該下載檔案的確切涵蓋範圍。檔案遠小於 50 MiB 是正常情況。
系統會在兩項服務及兩次開機之間公平保留最新記錄。Botnana Control 不會重新啟動 服務、啟用額外記錄、改變機台、保留新產生的 ZIP,也不會自動上傳。憑證、機台設定、 請求內容、rtForth script、設定值及對端 IP 位址都會排除。
請由操作人員透過現場核准的支援管道傳送 ZIP。若運動控制連線無法使用,但 HTTP HMI 仍可開啟,即時流量會顯示為無法取得,Download diagnostic log 仍可使用。
檢查及編輯從站設定
開啟 Slave Configuration,檢查已儲存的 EtherCAT 從站及其支援的裝置設定。此 工作區顯示已儲存設定,不是新的實體掃描。如果需要變更實體順序、身分或別名,請 使用拓撲檢查程序。
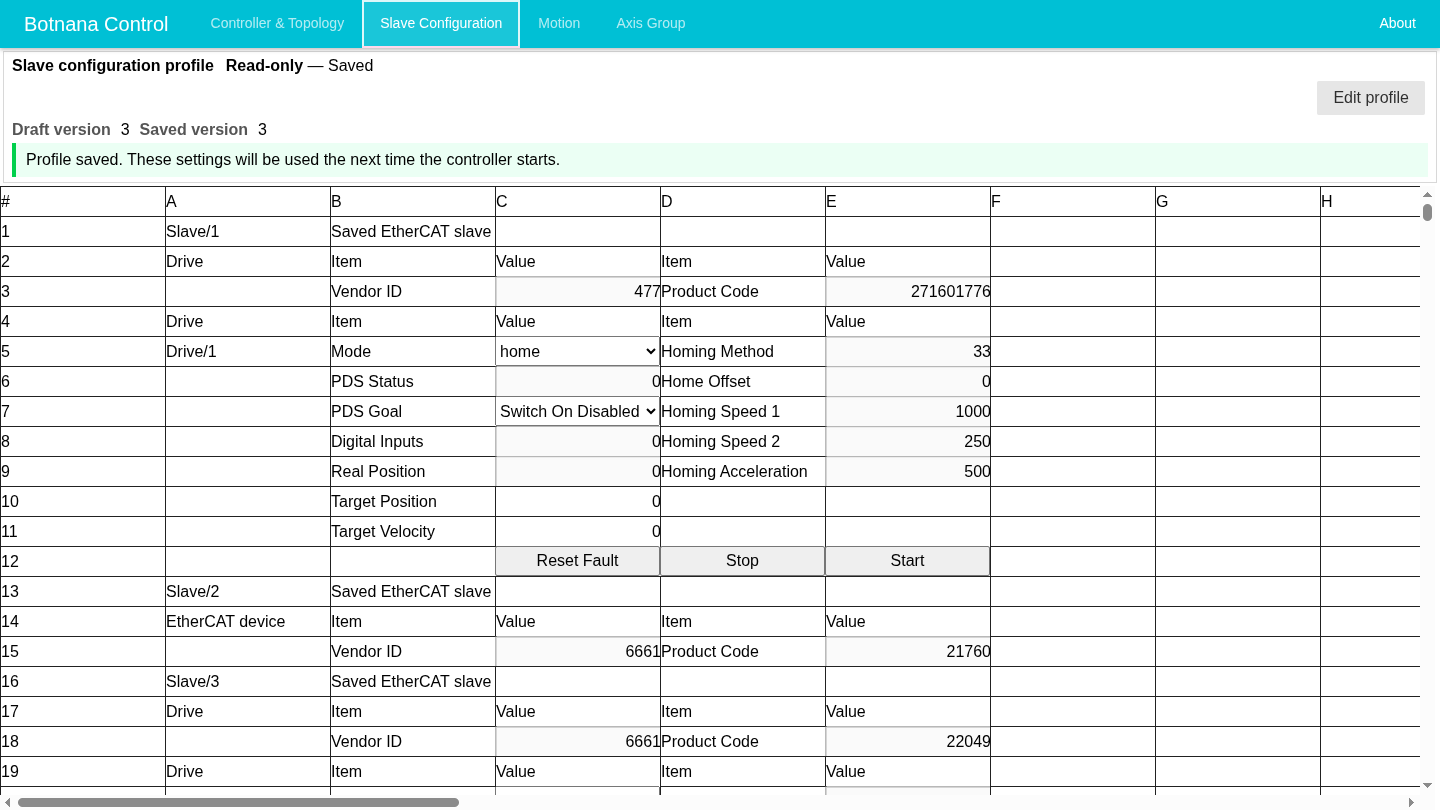
此工作區內各類資料列的作用不同:
| 資料列類型 | 範例 | 行為 |
|---|---|---|
| 已儲存身分 | 從站位置、說明、供應商 ID 及產品代碼 | 識別已儲存設定中的從站。即使在設定編輯模式下,供應商 ID 及產品代碼仍為唯讀。實體身分或別名變更須經由拓撲程序檢查。 |
| 設定項目 | 原點復歸方法、偏移、速度、加速度,以及支援的 I/O 或通道設定 | 只有在設定編輯模式下才能編輯。經確認的編輯只會改變共用草稿,不會改變運作中的控制器。 |
| 即時狀態 | PDS 狀態、數位輸入、實際位置及裝置狀態計數器 | 控制器運作狀態的唯讀觀察資料。 |
| 即時控制 | 運作模式、PDS 目標、目標值、Reset Fault、Stop 及 Start | 可用時會作用於運作中的控制器,不是已儲存設定的編輯。 |
**警告:**頁首的 Read-only 及 Editing 描述的是已儲存設定。這些狀態不會 使機台進入安全狀態,也不會將即時控制轉為設定項目。只有在 Controller & Topology 顯示 Ready,且機台處於現場核准的安全狀態時,才能使用即時控制。
若要編輯已儲存的從站設定:
-
使用一個瀏覽器工作階段作為目前的設定編輯者。先與其他 HMI 使用者協調,並確認 畫面顯示的已儲存從站是預定設定。
-
選擇 Edit profile。可編輯的設定儲存格會開放使用;即時狀態及即時控制仍有 各自獨立的作用。
-
變更需要的設定儲存格,然後等待 HMI 顯示新的草稿版本及未儲存變更數量。
-
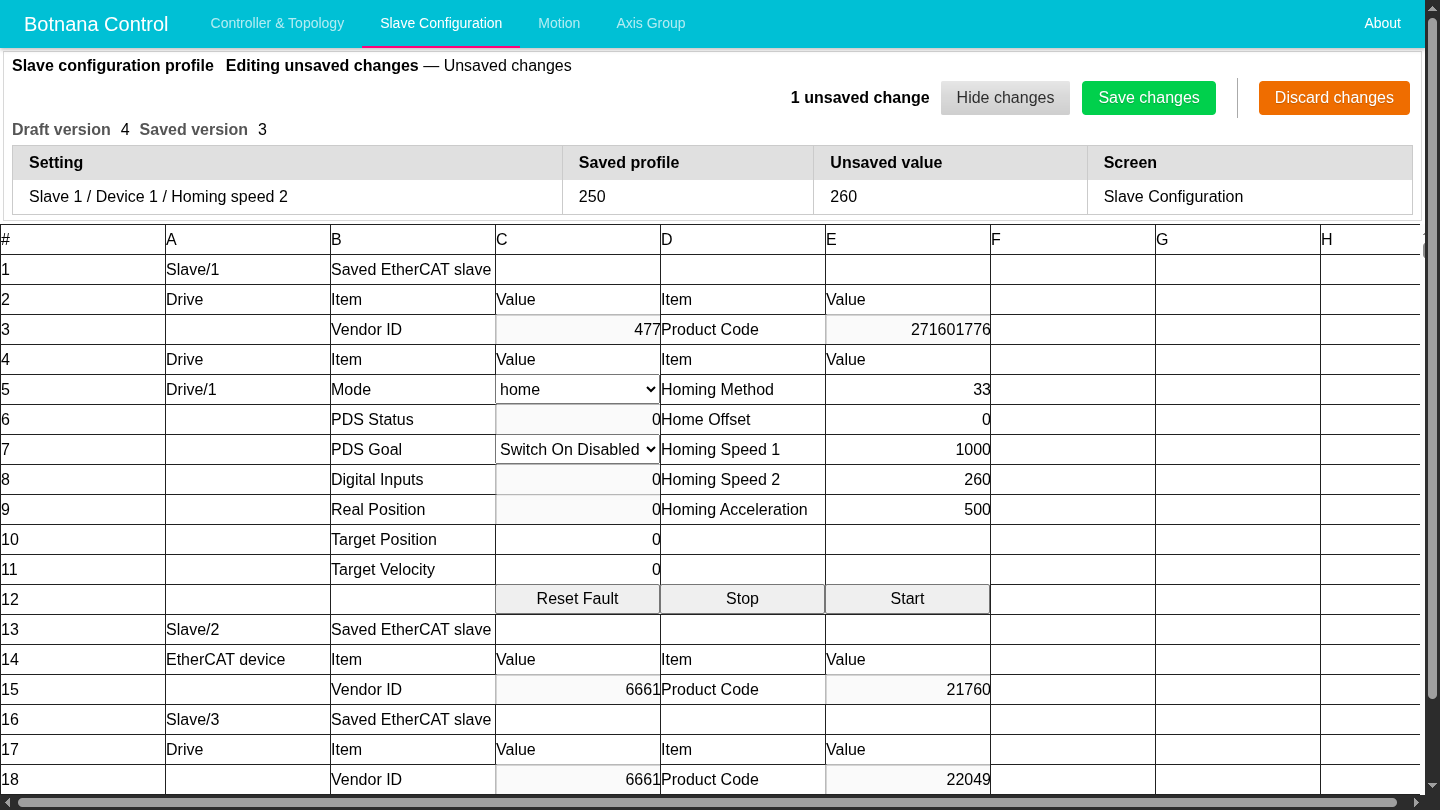
選擇 Review changes。逐列檢查設定項目、已儲存值、未儲存值及所屬畫面。
-
選擇一項操作:
- Save changes:儲存整份共用草稿,供控制器下次啟動時使用;不會取代運作中 控制器的設定。
- Discard changes:捨棄整份共用草稿,並恢復已儲存設定。
-
沒有未儲存變更後,選擇 Finish editing 回到唯讀模式。Finish editing 不會 儲存任何資料。
儲存及捨棄會作用於整份共用草稿,不只限於 Slave Configuration 畫面上可見的 資料列。如果 Review changes 列出其他畫面的編輯,請先與該項編輯的負責人協調。 如果編輯或儲存時回報設定已由其他工作階段變更,請檢查重新整理後的值,不要直接 重複操作。
檢查及編輯 Motion 設定
開啟 Motion,比較運作中控制器使用的整體運動控制值與共用設定中的值。
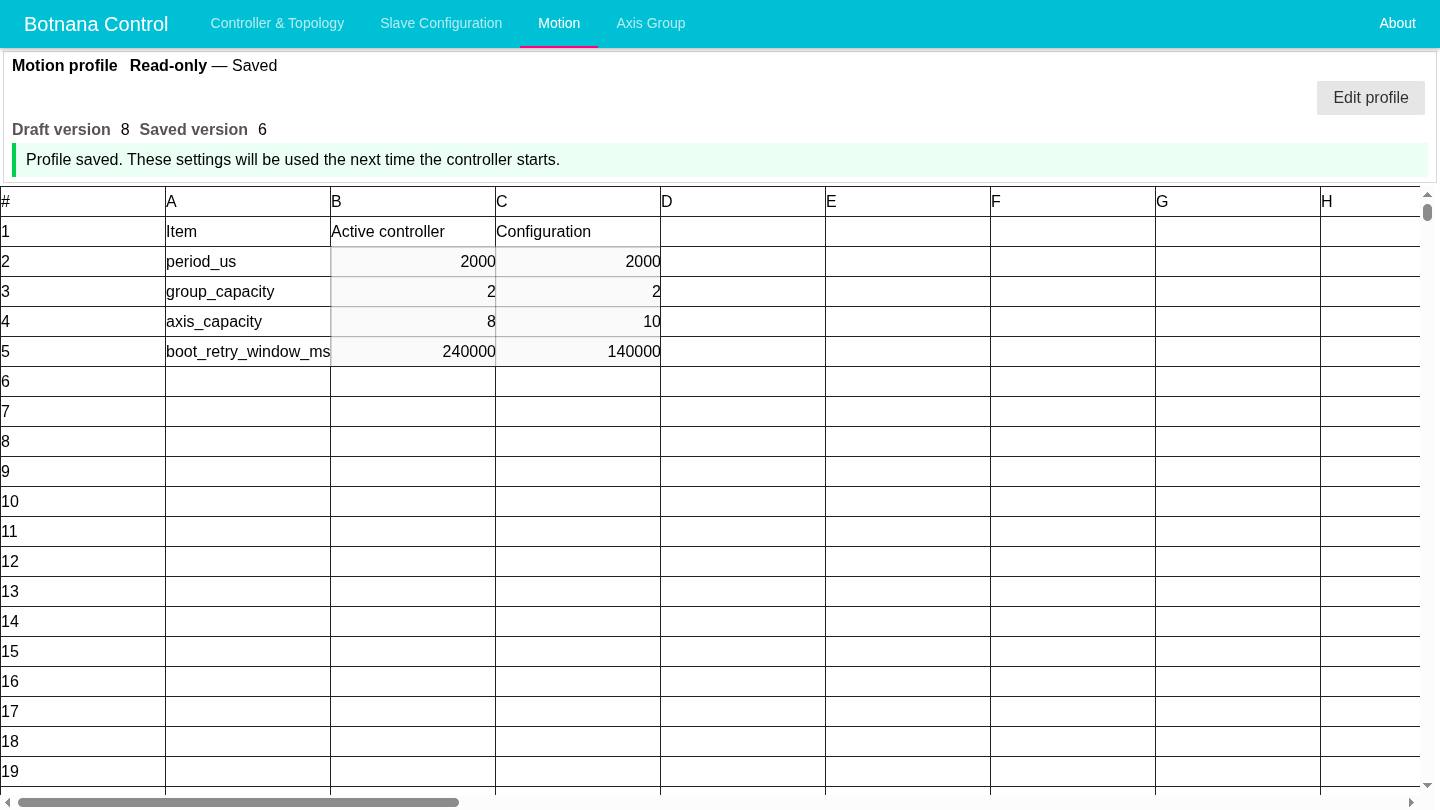
兩個數值欄位具有不同的生命週期:
- Active controller 顯示目前控制器世代啟動時選用的值。儲存設定不會改變此欄。
- Configuration 在唯讀模式顯示已儲存設定,在編輯模式則顯示共用草稿。截圖刻意 顯示與作用中控制器不同的已儲存值;這些是範例值,不是預設值。
Motion 各列的作用如下:
| 設定 | 意義 |
|---|---|
period_us | 即時運動控制週期,單位為微秒。週期越短,所需處理頻率越高。 |
group_capacity | Axis Group 中可用的軸組設定數量。 |
axis_capacity | Axis Group 中可用的軸設定數量,也是軸組映射可使用的軸編號上限。 |
boot_retry_window_ms | 控制器啟動期間,重試取得可用 EtherCAT 主站的時間範圍,單位為毫秒;不是完整的就緒期限。 |
請使用從站設定一節所述的同一套 Edit profile、Review changes、Save changes 及 Discard changes 程序。不要開始第二個編輯工作階段,也不要試圖只 儲存共用草稿的一部分。
**重要:**儲存 Motion 設定只會準備供之後的控制器啟動使用,不會套用至運作中的 控制器。一般 Rescan EtherCAT 會使用上次正常運作設定,不會使用剛儲存的設定 值。任何受控重新啟動都應依現場試車程序規劃;啟動後先確認 Ready 及 Active controller 回讀,再啟用運動控制。
檢查及編輯軸與軸組設定
開啟 Axis Group,比較作用中的軸與軸組值及其設定值。Motion 中設定的容量會
決定此工作區顯示多少個 Group/N 及 Axis/N 區段。
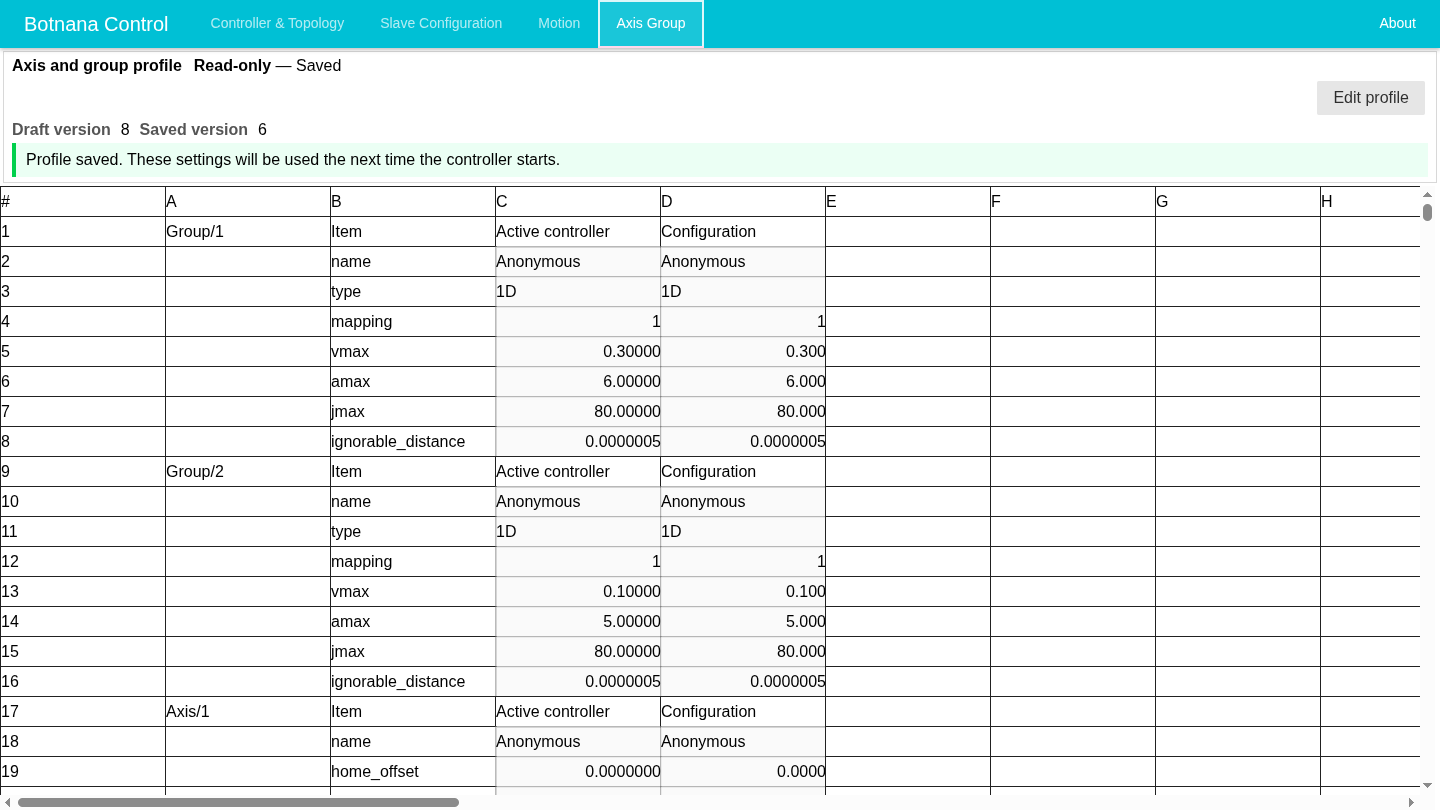
此工作區依責任區分設定:
| 區段 | 設定 |
|---|---|
| 軸組識別 | name 及 type;支援的軸組類型包括 1D、2D、3D 及 SINE。 |
| 軸組映射 | mapping 列出軸組協調且從 1 起算的軸編號;編號數量必須符合軸組類型。 |
| 軸組限制 | vmax、amax、jmax 及 ignorable_distance 依設定的工程單位定義軸組指令及完成判定限制。 |
| 軸回授 | 原點偏移、編碼器比例與方向、選用的外部編碼器設定,以及閉迴路設定。 |
| 軸限制及調整 | 軸速度及加速度限制、可忽略距離、位置偏差限制,以及前饋值。 |
| 裝置指派 | 驅動器及外部編碼器的別名、從站位置及通道。這些指派參照已儲存拓撲,不會變更 EtherCAT 供應商或產品身分。 |
軸與軸組的編輯使用同一份共用設定程序;儲存前,應逐項檢查待處理變更所顯示的 Screen。如果在同一份草稿同時變更 Motion 容量及 Axis Group 內容,應依設定的 軸數量重新檢查每項映射。
**警告:**錯誤的比例、方向、映射、限制或裝置指派可能造成非預期運動,或使回授 失效。試車時應停用運動控制,並讓機台保持在現場核准的安全狀態。受控啟動控制器 後,請先確認裝置指派、方向、比例及限制,再啟用運動控制。
分開看待觀察、設定及運作狀態
HMI 會刻意分開管理下列狀態:
- **偵測拓撲(Detected topology)**是最新一次完整 EtherCAT 實體掃描所得的 唯讀證據。掃描不會儲存或採用該拓撲。
- **共用草稿(Shared draft)**包含目前在設定工作區檢查的設定。尚未儲存的草稿 變更不會持久保存。
- **已儲存設定(Saved profile)**是持久儲存在控制器上的設定。
- **運作中的控制器(Running controller)**使用成功啟動時的設定。儲存設定不會 在未告知的情況下取代目前運作中的設定。
一般 Rescan EtherCAT 會使用 Last working settings 重建控制器,不會使用 尚未儲存的編輯。控制器無法使用時,Start controller 會使用檢查過的已儲存 設定。核准的實體拓撲變更則使用專用檢查及 Approve, save, and start 程序。
使用動作控制或即時 EtherCAT 控制前,請等待 Controller & Topology 顯示 Ready。控制器無法使用、正在啟動或回報故障時,請讓機台保持在現場核准的安全 狀態;HMI 指令是維護控制,不是安全連鎖。
依需求繼續操作
- 如果 Controller & Topology 顯示 Controller unavailable,或需要執行一般 重新掃描,請依照 EtherCAT 控制器復原。
- 如果是核准的實體新增、移除、更換或重新排序,請依照 檢查並設定 EtherCAT 拓撲。
- 如果要安裝套件或回復舊版本,請參閱軟體更新。
- 如果要變更控制器 IP 位址,請參閱 USB 連線 IP 設定。
- 如果設定是在 HMI 外維護,請參閱設定檔。